



Rede von Dr. Ding Wenchao, Tars Robotics, auf der ICRA 2026 in Wien
Native kinematische Ausrichtung
Dr. Ding Wenchao, Mitbegründer und Chefwissenschaftler von Tars Robotics, vertritt die Ansicht, dass der Bereich der humanoiden Robotik ihr zentrales Problem falsch diagnostiziert hat. Die Branche habe nach immer mehr Freiheitsgraden bei Roboterhänden gestrebt, doch die Anzahl der Gelenke sei lediglich eine notwendige, aber keine hinreichende Voraussetzung für Manipulationen auf menschlichem Niveau. Der eigentliche Engpass, so argumentiert er, sei die Kohärenz der Abfolge von Datenerfassung, Modelltraining und physischer Ausführung - jede Annäherung oder jede Diskrepanz entlang dieser Kette gehe zu Lasten der Leistungsfähigkeit. Dieses Argument trug er in seiner ICRA-Keynote am 4. Juni in Wien vor.
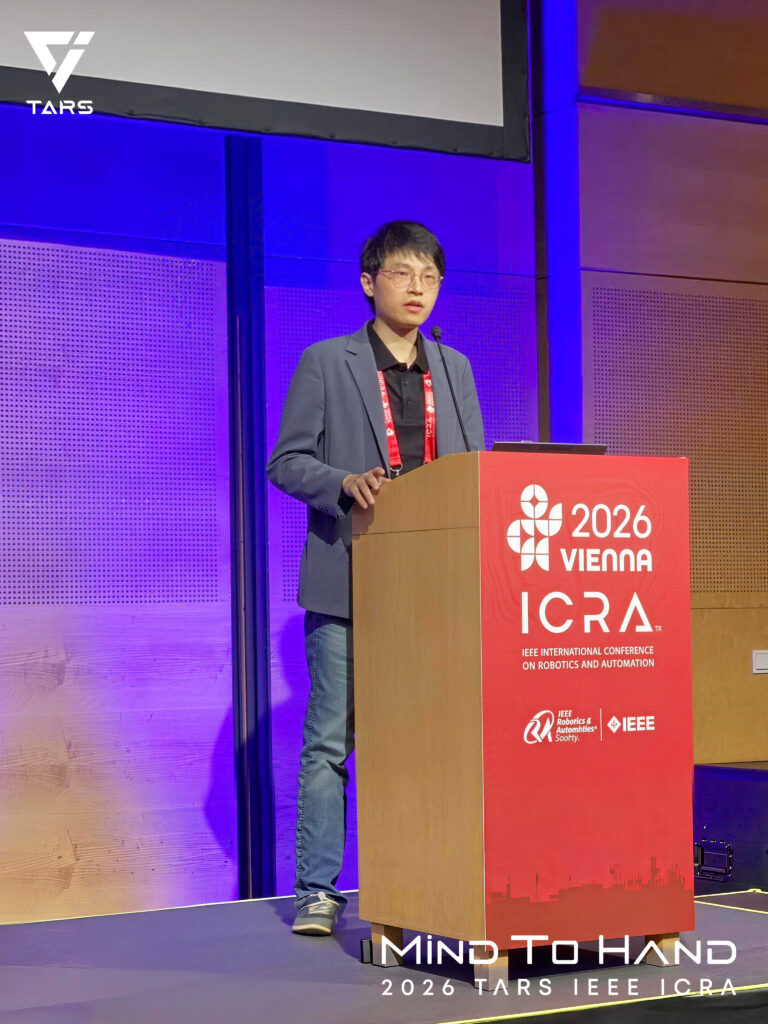 Bild: Tars Robotics Co., Ltd.
Das erste Problem ist das Retargeting. Der Großteil des Roboterlernens stützt sich auf Motion-Capture oder Teleoperation, wobei menschliche Bewegungen anschließend mathematisch auf die Roboterhardware übertragen werden.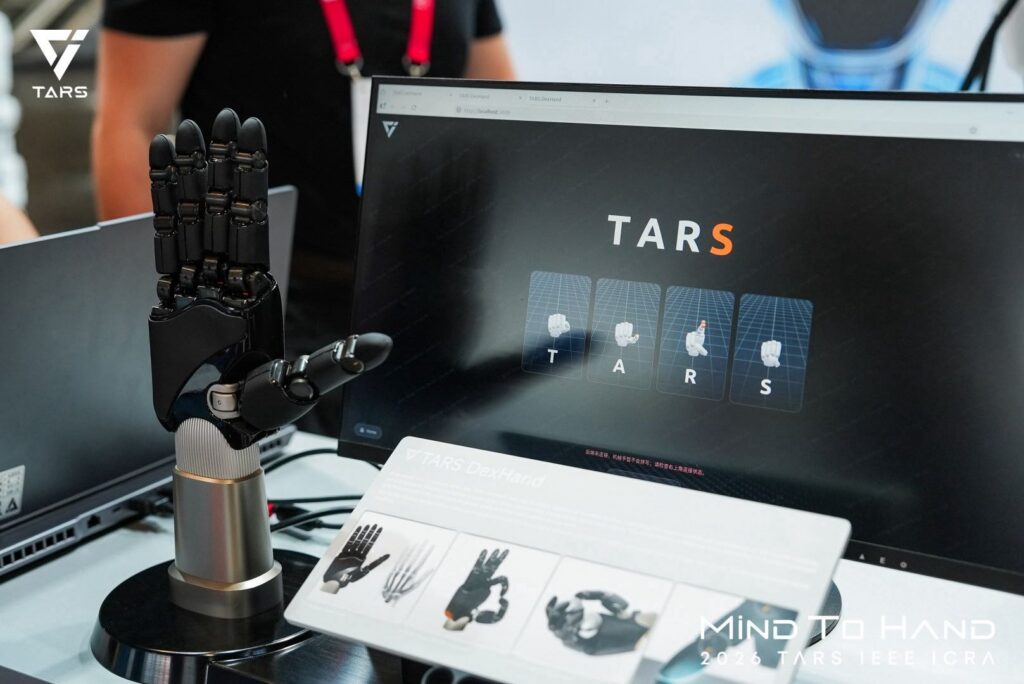 Bild: Tars Robotics Co., Ltd.
Robotics löst dieses Problem durch native kinematische Ausrichtung - die Hand wird als nahezu 1:1 biomimetische Nachbildung der menschlichen Anatomie
konstruiert, sodass Bewegungsdaten mit geringem Verlust übertragen werden.
Zweitens vermeidet Tars
Robotics beim Getriebedesign sehnenangetriebene Systeme, die zwar nachgiebig, aber teuer und in großem Maßstab schwer herzustellen sind, zugunsten einer quasi-direkten Antriebsarchitektur mit rückwärtsfahrbaren Getrieben und maßgeschneiderten Motoren mit geringem Cogging. Da in der gesamten Hand nur drei Motor-/Getriebetypen zum Einsatz kommen, unterstützt das Design die automatisierte Montage.
Drittens stellt der Vortrag TacForeSight vor, ein prädiktives taktiles Modell, das gemeinsam mit Forschungsinstituten aus Singapur und China entwickelt wurde. Es nutzt die Verzögerung von etwa 200 Millisekunden zwischen Kraftsignalen auf Handgelenkebene und taktilen Reaktionen an den Fingerspitzen und prognostiziert zukünftige Kontaktzustände in einem kompakten latenten Raum, anstatt erst nach auftretenden Fehlern zu reagieren. Bei Tests mit kontaktintensiven Manipulationsaufgaben erzielte es Berichten zufolge hohe Erfolgsraten, auch unter Störbedingungen, und übertraf dabei mehrere Basismethoden.
Viertens wird AWE 3.0 als natives verkörpertes Modell beschrieben, das von Grund auf über die Modalitäten Sehen, Sprache, Tastsinn und Handlung trainiert wurde, anstatt bestehende Seh/Sprach-Modelle anzupassen. Berichten zufolge verbessert es die Generalisierung auf unbekannte Blickwinkel, reduziert Bewegungsschwankungen erheblich und arbeitet in einem Near-Zero-Shot-Regime. Ding vergleicht seine potenzielle Bedeutung mit der Rolle von GPT-3 beim Nachweis der Skalierbarkeit von Sprachmodellen und führt einen Guinness-Weltrekord vom März für die robotergestützte Kabelbaummontage als Validierung in der Praxis an.
Der Vortrag schließt mit einem Hinweis auf offene Fragen in diesem Forschungsgebiet - Datenqualität, taktile Weltmodelle und die Frage, ob Physical AI einheitliche oder duale Systemarchitekturen benötigt - und positioniert den kombinierten Hardware/Software-Ansatz von Tars Robotics als notwendige Grundlage für Physical AI, die unter realen Bedingungen zuverlässig funktioniert.
Dr. Ding Wenchao, Mitbegründer und Chefwissenschaftler von Tars Robotics, vertritt die Ansicht, dass der Bereich der humanoiden Robotik ihr zentrales Problem falsch diagnostiziert hat. Die Branche habe nach immer mehr Freiheitsgraden bei Roboterhänden gestrebt, doch die Anzahl der Gelenke sei lediglich eine notwendige, aber keine hinreichende Voraussetzung für Manipulationen auf menschlichem Niveau. Der eigentliche Engpass, so argumentiert er, sei die Kohärenz der Abfolge von Datenerfassung, Modelltraining und physischer Ausführung - jede Annäherung oder jede Diskrepanz entlang dieser Kette gehe zu Lasten der Leistungsfähigkeit. Dieses Argument trug er in seiner ICRA-Keynote am 4. Juni in Wien vor.
Bild: Tars Robotics Co., Ltd.Das erste Problem ist das Retargeting. Der Großteil des Roboterlernens stützt sich auf Motion-Capture oder Teleoperation, wobei menschliche Bewegungen anschließend mathematisch auf die Roboterhardware übertragen werden.Bild: Tars Robotics Co., Ltd.
Robotics löst dieses Problem durch native kinematische Ausrichtung - die Hand wird als nahezu 1:1 biomimetische Nachbildung der menschlichen Anatomie
konstruiert, sodass Bewegungsdaten mit geringem Verlust übertragen werden.
Zweitens vermeidet Tars
Robotics beim Getriebedesign sehnenangetriebene Systeme, die zwar nachgiebig, aber teuer und in großem Maßstab schwer herzustellen sind, zugunsten einer quasi-direkten Antriebsarchitektur mit rückwärtsfahrbaren Getrieben und maßgeschneiderten Motoren mit geringem Cogging. Da in der gesamten Hand nur drei Motor-/Getriebetypen zum Einsatz kommen, unterstützt das Design die automatisierte Montage.
Drittens stellt der Vortrag TacForeSight vor, ein prädiktives taktiles Modell, das gemeinsam mit Forschungsinstituten aus Singapur und China entwickelt wurde. Es nutzt die Verzögerung von etwa 200 Millisekunden zwischen Kraftsignalen auf Handgelenkebene und taktilen Reaktionen an den Fingerspitzen und prognostiziert zukünftige Kontaktzustände in einem kompakten latenten Raum, anstatt erst nach auftretenden Fehlern zu reagieren. Bei Tests mit kontaktintensiven Manipulationsaufgaben erzielte es Berichten zufolge hohe Erfolgsraten, auch unter Störbedingungen, und übertraf dabei mehrere Basismethoden.
Viertens wird AWE 3.0 als natives verkörpertes Modell beschrieben, das von Grund auf über die Modalitäten Sehen, Sprache, Tastsinn und Handlung trainiert wurde, anstatt bestehende Seh/Sprach-Modelle anzupassen. Berichten zufolge verbessert es die Generalisierung auf unbekannte Blickwinkel, reduziert Bewegungsschwankungen erheblich und arbeitet in einem Near-Zero-Shot-Regime. Ding vergleicht seine potenzielle Bedeutung mit der Rolle von GPT-3 beim Nachweis der Skalierbarkeit von Sprachmodellen und führt einen Guinness-Weltrekord vom März für die robotergestützte Kabelbaummontage als Validierung in der Praxis an.
Der Vortrag schließt mit einem Hinweis auf offene Fragen in diesem Forschungsgebiet - Datenqualität, taktile Weltmodelle und die Frage, ob Physical AI einheitliche oder duale Systemarchitekturen benötigt - und positioniert den kombinierten Hardware/Software-Ansatz von Tars Robotics als notwendige Grundlage für Physical AI, die unter realen Bedingungen zuverlässig funktioniert.
Tars Robotics Co., Ltd.
Dieser Artikel erschien in ROBOTIK UND PRODUKTION 5 (Oktober) 2026 - 28.09.26.Für weitere Artikel besuchen Sie www.robotik-produktion.de
